Bicyklový robot UMV zvládne wheelie aj predný salto pri rýchlosti 29 kilometrov za hodinu
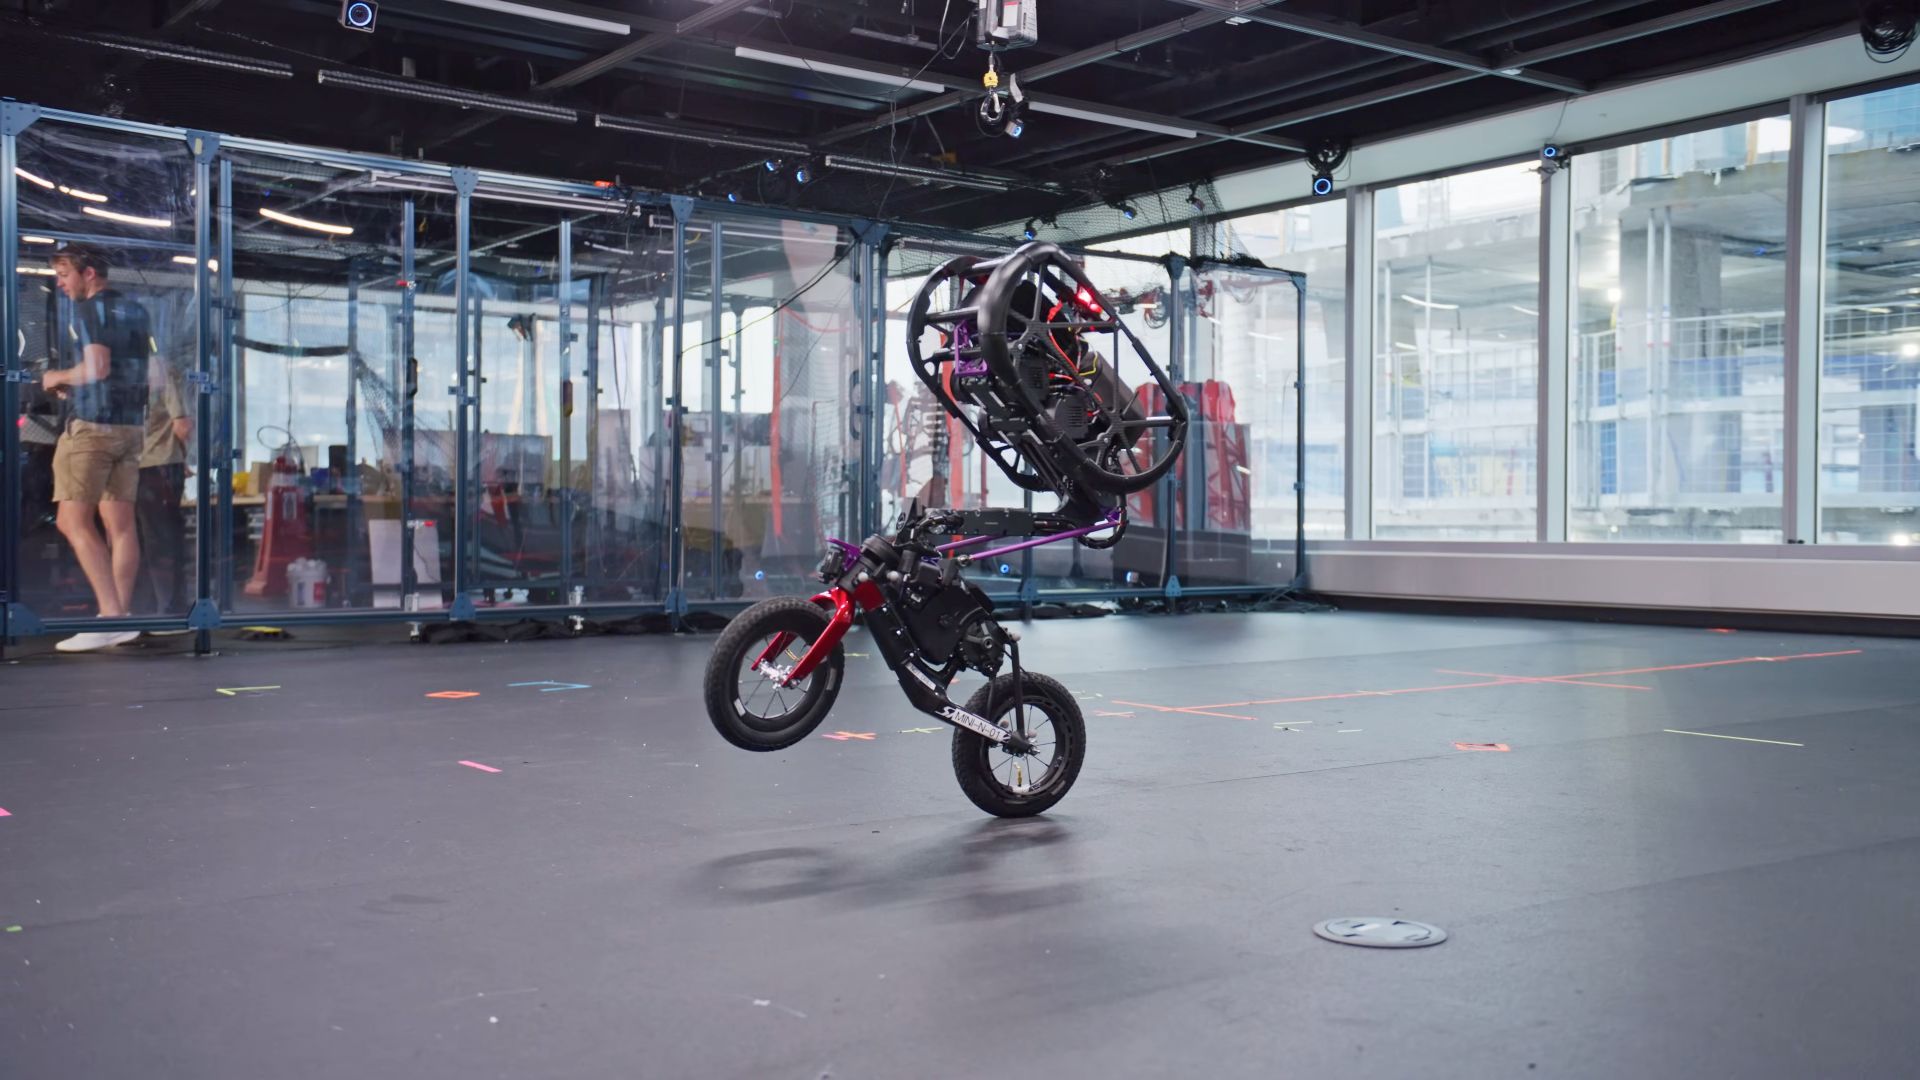
Foto: Interesting Engineering, tlačové materiály.
Zdroj: Interesting Engineering - Jijo Malayil | 14. 10. 2026
Výskumníci z RAI Institute vyvinuli bicyklového robota UMV (Ultra Mobility Vehicle), ktorý kombinuje rýchlosť kolesových vozidiel s obratnosťou nožných robotov. 23,5-kilogramový robot dokáže jazdiť rýchlosťou až 8 metrov za sekundu, balansovať na zadnom kolese, skákať do strán, robiť wheelie aj predné saltá. Na ovládanie pohybu využíva pohyblivú reakčnú hmotu a posilňovacie učenie trénované v simulácii pomocou platformy NVIDIA Isaac Laboratory. Robot má iba päť pohonných stupňov voľnosti, čo ho robí mechanicky jednoduchším ako väčšina súčasných humanoidných robotov. Systém zvláda komplexné akrobatické manévre bez pomocných koliesok, stojanov ani reakčných zotrvačníkov.
Výskumníci z RAI Institute (Robotics and AI Institute) vyvinuli bicyklového robota s názvom UMV (Ultra Mobility Vehicle), ktorý dokáže vykonávať akrobatické manévre pri vysokých rýchlostiach a zároveň udržiavať rovnováhu. Robot spája rýchlosť kolesových vozidiel s obratnosťou nožných strojov a na riadenie stability využíva pohyblivú reakčnú hmotu v kombinácii s posilňovacím učením.
Bicyklový robot, ktorý skáče a robí salto
UMV je bicyklový robot s hmotnosťou 23,5 kilogramu (51 libier), ktorý dokáže jazdiť rýchlosťou až 8 metrov za sekundu (približne 29 km/h). Zvláda balansovanie na zadnom kolese, bočné skoky, wheelie aj predné saltá. Napriek bohatej škále pohybov využíva robot iba päť pohonných stupňov voľnosti, čo výrazne znižuje jeho mechanickú zložitosť v porovnaní s konvenčnými nožnými robotmi.
Konštrukcia UMV pozostáva z troch hlavných komponentov: hlavy, krku a rámu bicykla. Na rozdiel od bežného bicykla je väčšina hmotnosti robota sústredená v hlave, kde sa nachádzajú výpočtové jednotky, batérie a výkonné pohony pre skoky. Priestorový spoj prepájajúci hlavu s rámom bicykla umožňuje robotovi presúvať hmotu a meniť orientáciu tela počas pohybu.
Spoj tvorí krk a dve tyče, ktoré spoločne riadia polohu hlavy voči rámu bicykla. Dva pohony zabezpečujú primárny pohyb, ďalší pár pracuje cez tyče a umožňuje bočný pohyb. Tieto mechanizmy pomáhajú robotovi generovať sily potrebné na skoky a udržiavať rovnováhu pri jazde na jednom kolese. Ďalšie dva pohony ovládajú riadenie a pohon zadného kolesa, čím zabezpečujú klasickú jazdu podobnú bežnému bicyklu.
Tréning robotických akrobacií pomocou umelej inteligencie
Výskumníci využili posilňovacie učenie (reinforcement learning) na natrénovanie robota UMV v simulácii ešte pred prenosom naučených riadiacich politík na fyzický stroj. Tréningový proces prebiehal v prostredí NVIDIA Isaac Laboratory s použitím algoritmu Proximal Policy Optimization.
Počas tréningu simulácia variovala parametre ako rozloženie hmotnosti, trenie, silu motorov, oneskorenie riadenia aj šum senzorov. Táto technika, označovaná ako domain randomization, mala pomôcť naučeným politikám lepšie zvládať rozdiely medzi simulovaným a reálnym prostredím.
Výskumníci vyvinuli štyri hlavné riadiace politiky zamerané na jazdu, wheelie a bočné skoky, saltá a výskoky. Tieto politiky riadia pohyby kĺbov robota prostredníctvom nižšej úrovne proporcionálno-derivačných regulátorov. Výsledkom je robot schopný dynamických pohybov inšpirovaných horskou cyklistikou a trial cyklistikou - a to bez potreby akýchkoľvek pomocných mechanizmov statickej stabilizácie.
 Interesting EngineeringUSA
Interesting Engineering je globálny technologický portál so sídlom v USA, ktorý pokrýva inovácie v oblasti AI, inžinierstva, vedy a technológií. Má viac ako 15 miliónov čitateľov mesačne.
Inzercia
Zdroj: Interesting Engineering - Jijo Malayil | Spracovanie: Martin Kováč, inteligencia24
O autorovi
Martin Kováč
Martin je technologický novinár so zameraním na umelú inteligenciu, umelú inteligenciu a automatizáciu. Po štúdiu informatiky na STU v Bratislave pracoval v niekoľkých technologických firmách, odkiaľ prináša praktický pohľad na najnovšie inovácie. Pre umelá inteligencia24 pokrýva témy od priemyselných AI systémov až po spotrebiteľskú elektroniku a autonómne vozidlá.