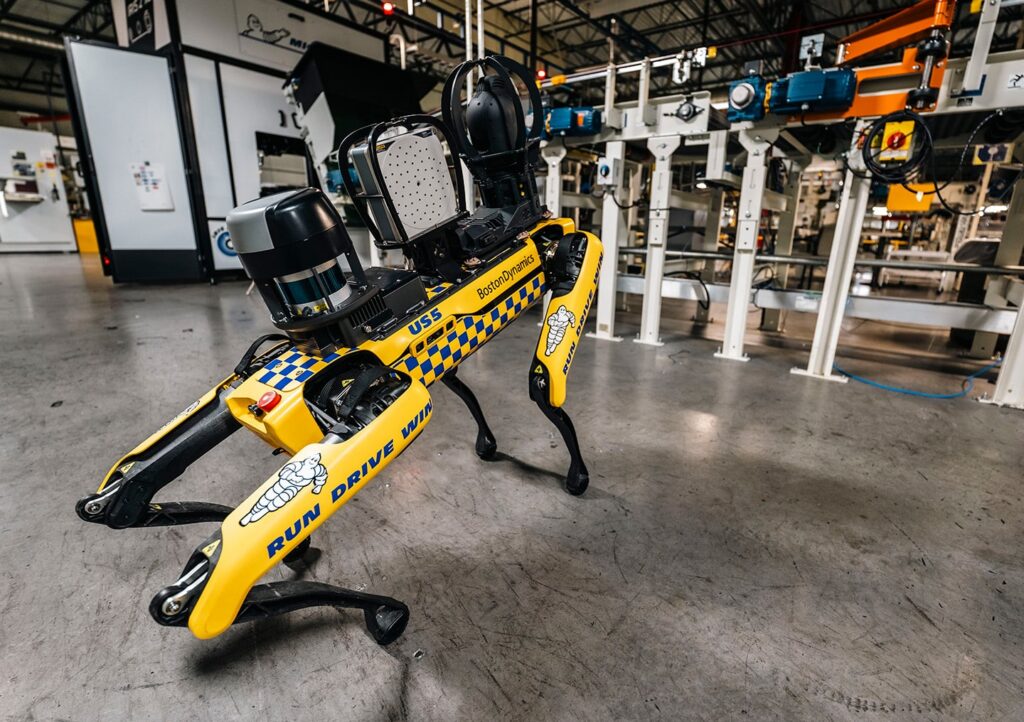
Nudné roboty môžu vyhrať v reálnom svete, ak dizajn sleduje pracovný tok
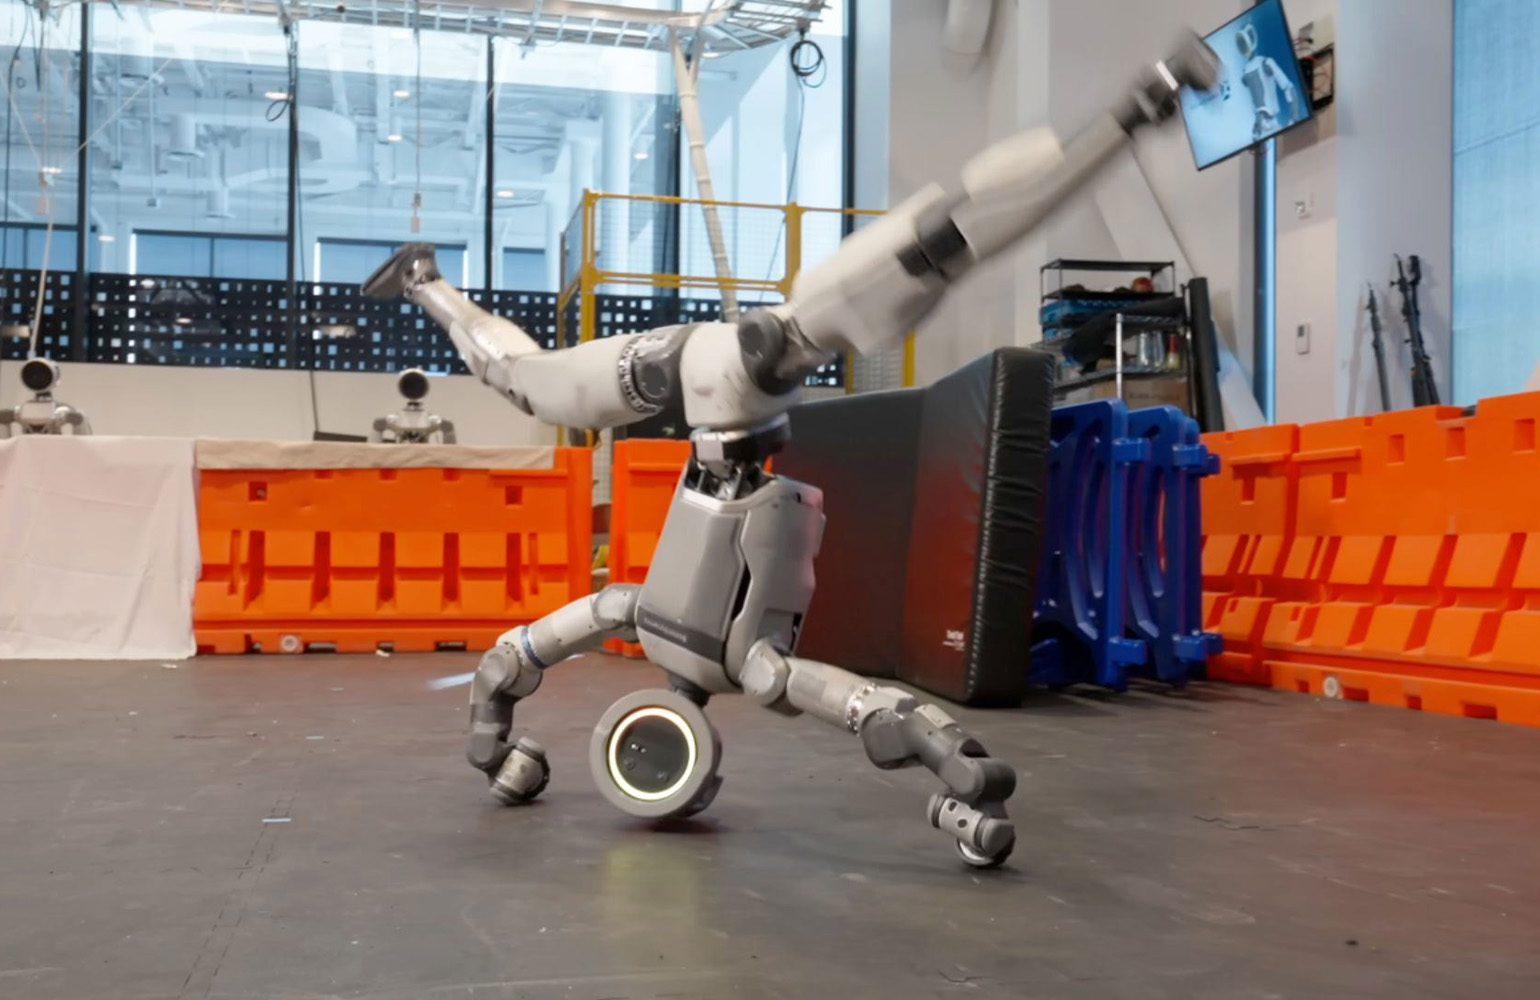
Foto: The Robot Report, tlačové materiály.
Zdroj: The Robot Report - Ron Zukerman | 11. 10. 2026
Humanoidné roboty zvládajú prevraty, skladanie bielizne aj ťažký terén, no komerčný úspech fyzickej umelej inteligencie závisí od úplne iného prístupu. Robotické spoločnosti dnes najprv postavia pôsobivú platformu a až potom hľadajú úlohu, ktorú by mohla plniť. Odborníci z oblasti hardvéru pre humanoidné roboty upozorňujú, že tento prístup treba otočiť. Dizajn robota musí vychádzať z konkrétneho pracovného toku a ekonomickej hodnoty úlohy. Až potom má zmysel určiť, aký senzorový systém, forma a mechanické vlastnosti sú skutočne potrebné. Príklad z praxe ukazuje, že rovnaké rameno použité na montáž automobilových konektorov aj na balenie paliet podáva v oboch prípadoch kompromisný výkon. Správne navrhnuté silové senzory môžu znížiť zmätkovosť z 1,2 % na 0,5 %, čo predstavuje merateľný návrat investície.
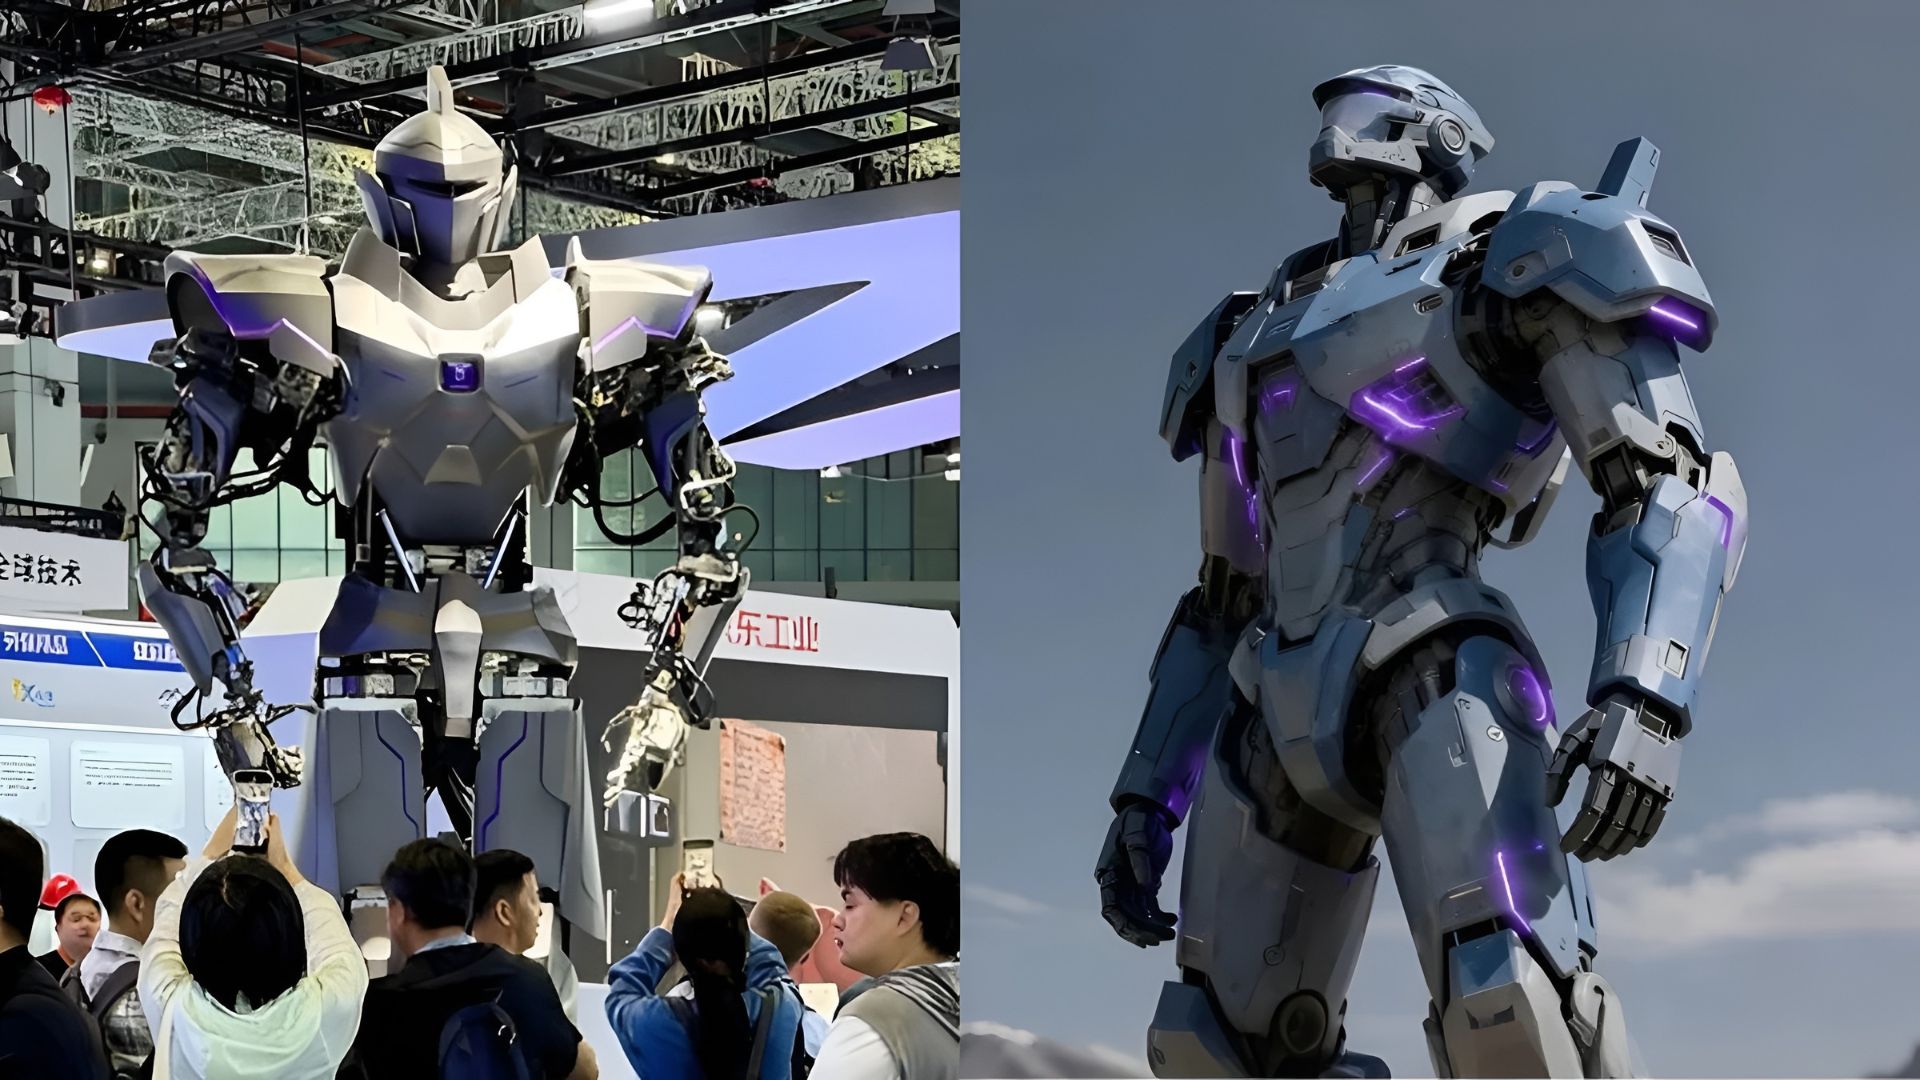
Roboty nás fascinujú. Vídame humanoidov, ktorí balansujú na jednej nohe, robia salto, skladajú bielizeň a pohybujú sa po náročnom teréne. Ešte pred niekoľkými rokmi by sa takéto správanie javilo ako čistá vedecká fantastika. Tieto virálne zábery majú svoj význam - dokazujú, že stelesnená umelá inteligencia dosiahla novú technickú úroveň.
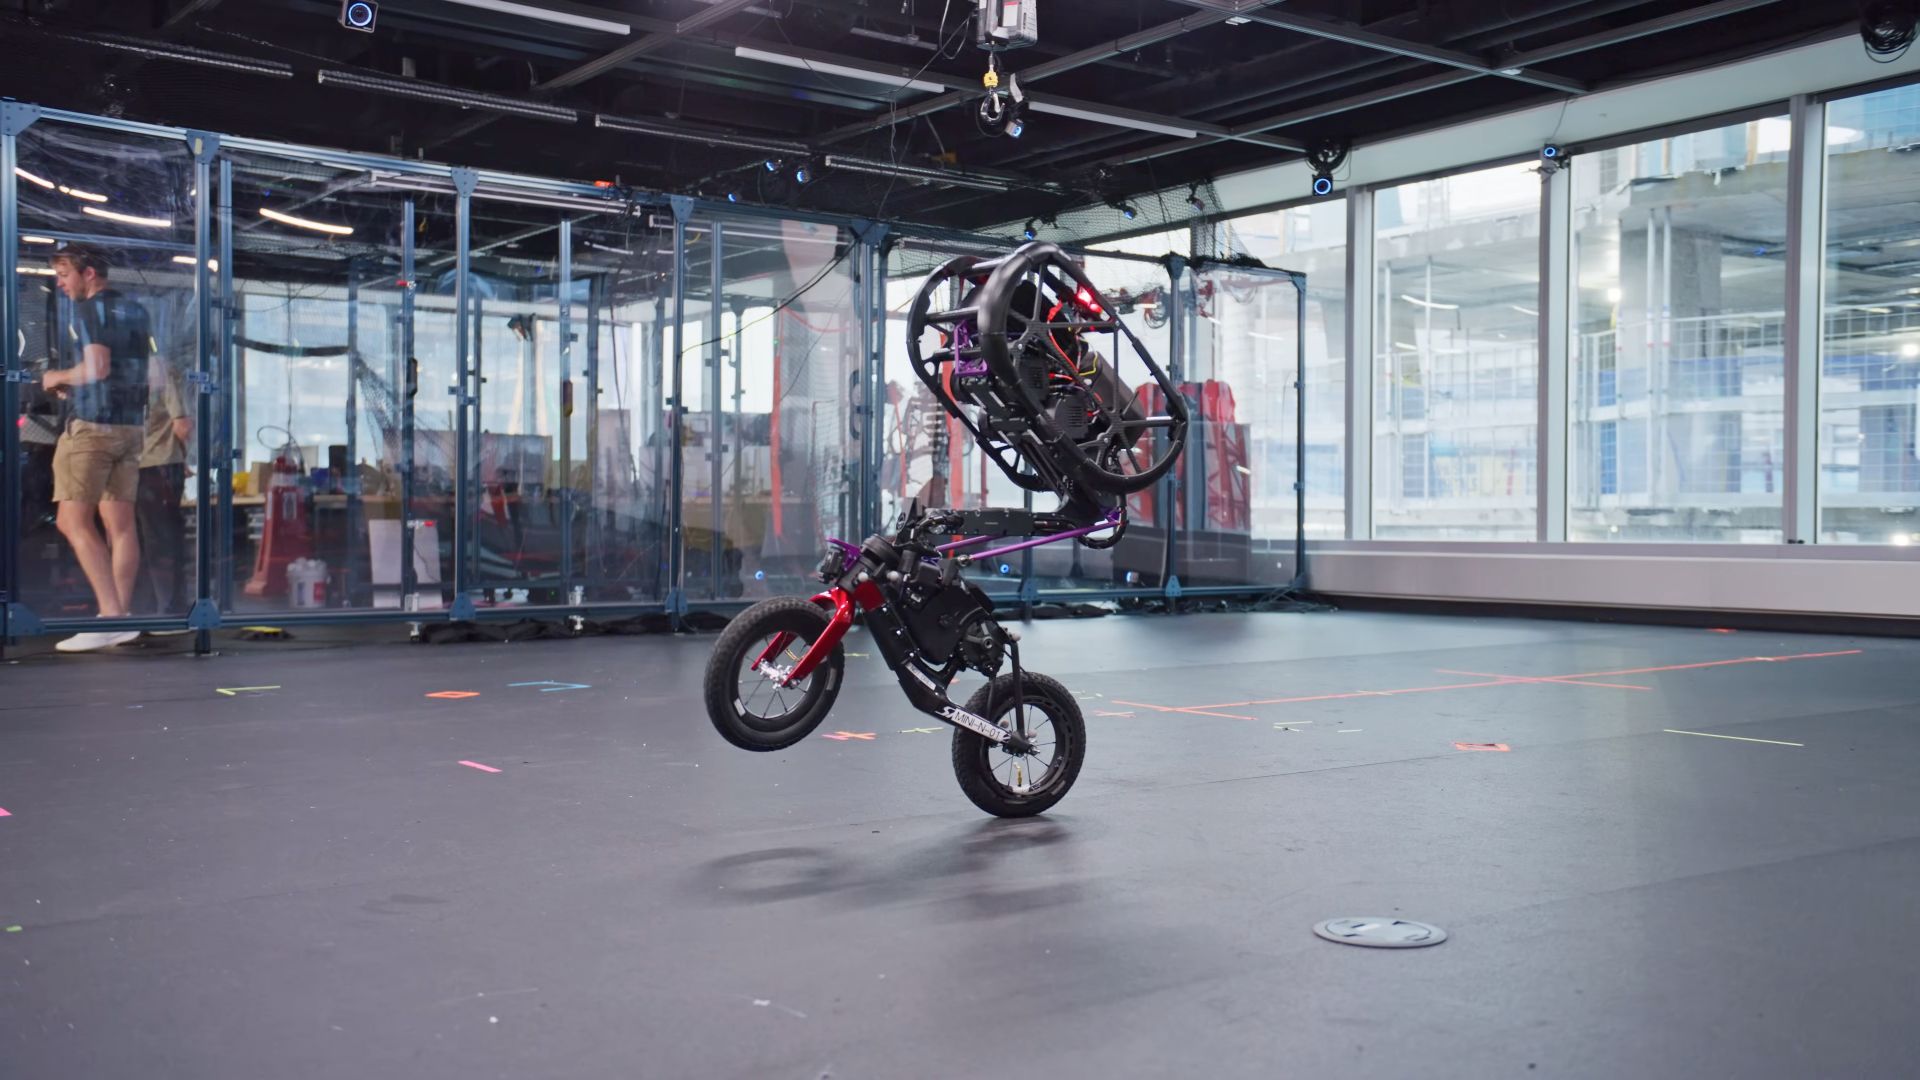
Zároveň sa však posúva aj to, čo vlastne pod pojmom "humanoidný robot" rozumieme. Robotické spoločnosti pridávajú kolesá, viac senzorov, nové manipulátory, dokonca klobúky a obrazovky, pričom zo svojich humanoidných návrhov odstraňujú oči a hlavy.
Ako inžiniersky ekosystém, ktorý priamo spolupracuje s vývojármi humanoidných robotov na riešení kľúčových hardvérových obmedzení, vnímame jeden opakujúci sa problém. Odvetvie sa príliš často zamotáva do myslenia orientovaného na robota samotného. Najprv postavíme mimoriadnu fyzickú platformu a potom prehľadávame priemyselné prevádzky, aby sme pre ňu našli nejakú úlohu.
Ak chceme fyzickú umelú inteligenciu pretransformovať zo sociálnych sietí na trvalú komerčnú úroveň, musíme tento prístup otočiť. Odvetvie potrebuje projektovú metódu, ktorá vychádza spätne z pracovného toku. Začnite úlohou, ktorá má ekonomickú hodnotu. Zvážte, či robot dokáže túto úlohu zvládnuť lepšie než človek. Až potom postupujte spätne a zistite, aký hardvér, aké senzorické schopnosti a aký tvar sú na splnenie úlohy skutočne potrebné.
Senzorový systém sa rodí z úlohy, nie z technického listu
Ak začnete návrhom platformy, pravdepodobne skončíte s kompromisným hardvérovým riešením. Konkrétny pracovný tok určuje inžinierske požiadavky stroja.
Vezme si ako príklad dvojnohého humanoidného robota, ktorý má plniť dva rôzne priemyselné procesy. Jeden zahŕňa zasunutie kolíka na automobilovej montážnej linke, druhý balenie palety v logistickom centre.
Úloha zasunutia kolíkového konektora zvyčajne vyžaduje vôľu 20 µm a spojovaciu silu 5 N. To znamená, že systém musí rozlíšiť kontaktnú silu s presnosťou pod 0,1 N a mať dostatočne rýchlu riadiacu šírku pásma, aby zachytil zaseknutie skôr, ako sa citlivý kolík ohne.
Pri použití toho istého ramena na hromadné balenie paliet však takmer nič z tejto vysokofrekvenčnej mikro-silovej rozlišovacej schopnosti nepotrebujete. Namiesto toho potrebujete vysokú nosnosť, štrukturálnu tuhosť a schopnosť vydržať milión cyklov bez mechanického driftu.
Ak navrhujete univerzálnu platformu, jediný "kompromisný" silový senzor môže viesť k systému, ktorý zvládne presnú montáž kolíkov len ťažko a zároveň mu bude chýbať odolnosť potrebná na nepretržité dvíhanie ťažkých bremien.
Pracovný tok takisto určuje váš chybový rozpočet. Práve to mení silové snímanie z nákladovej položky na niečo, čo prináša merateľnú návratnosť investície.
Pokusy o zlepšenie silového snímania často zlyhávajú. Naše testy napríklad ukázali, že udržiavanie kontaktnej sily v rozmedzí ±0,2 N pomocou konkrétneho výpočtu môže znížiť zmätkovosť konektorov z 1,2 % na 0,5 %. To sa môže priamo premietnuť do merateľných úspor - a práve takéto čísla presvedčia priemyselných odberateľov, nie technické parametre na papieri.
Forma musí sledovať pracovný tok, nie naopak
Táto logika platí rovnako pre celkovú formu robota. Humanoidná postava má zmysel vtedy, keď je pracovné prostredie navrhnuté pre ľudské telo - napríklad pri práci s nástrojmi určenými pre ruky alebo pohybe v priestoroch prispôsobených pre chodcov. Ak však úloha pozostáva z presúvania tovaru v sklade s pevnými uličkami, koliesková platforma s optimalizovaným ťažiskom môže byť výrazne efektívnejšia.
Podobne platí, že ak úloha nevyžaduje rozpoznávanie výrazov tváre ani sociálnu interakciu, pridávanie obrazovky v tvare tváre alebo pohyblivých očí zbytočne zvyšuje náklady a znižuje spoľahlivosť. Každý komponent navyše predstavuje ďalší potenciálny bod zlyhania.
Najúspešnejší nasadenia robotov v praxi majú jedno spoločné - vychádzajú z dôkladnej analýzy konkrétnej úlohy. Otázky ako "Aká je požadovaná presnosť?", "Aký je objem cyklov?", "Aké sú bezpečnostné obmedzenia?" a "Aká je cena chyby?" by mali predchádzať akémukoľvek rozhodnutiu o platforme.
Spätný prístup ako cesta ku komerčnému úspechu
Fyzická umelá inteligencia je na prahu komerčného presadenia. Technologické schopnosti sú skutočné a neustále rastú. Otázka však znie, či odvetvie dokáže prejsť od pôsobivých ukážok k udržateľnému nasadeniu.
Odpoveď pravdepodobne nespočíva v najokázalejšom robotovi, ale v takom, ktorý najspoľahlivejšie plní konkrétnu úlohu s merateľnou návratnosťou investície. To si vyžaduje zmenu myslenia - od platformy k procesu, od formy k funkcii, od virálnych záberov k overiteľným výsledkom.
Roboty, ktoré vyhrajú v reálnom svete, nemusia byť tie najimpozantnejšie na sociálnych sieťach. Môžu to byť práve tie "nudné" roboty, ktorých dizajn bezpodmienečne sleduje pracovný tok.
 The Robot ReportUSA
The Robot Report je americký online spravodajský portál zameraný na robotiku, automatizáciu a umelú inteligenciu. Prináša novinky o najnovších trendoch v technologickom priemysle.
Inzercia
Zdroj: The Robot Report - Ron Zukerman | Spracovanie: Martin Kováč, inteligencia24
O autorovi
Martin Kováč
Martin je technologický novinár so zameraním na umelú inteligenciu, umelú inteligenciu a automatizáciu. Po štúdiu informatiky na STU v Bratislave pracoval v niekoľkých technologických firmách, odkiaľ prináša praktický pohľad na najnovšie inovácie. Pre umelá inteligencia24 pokrýva témy od priemyselných AI systémov až po spotrebiteľskú elektroniku a autonómne vozidlá.